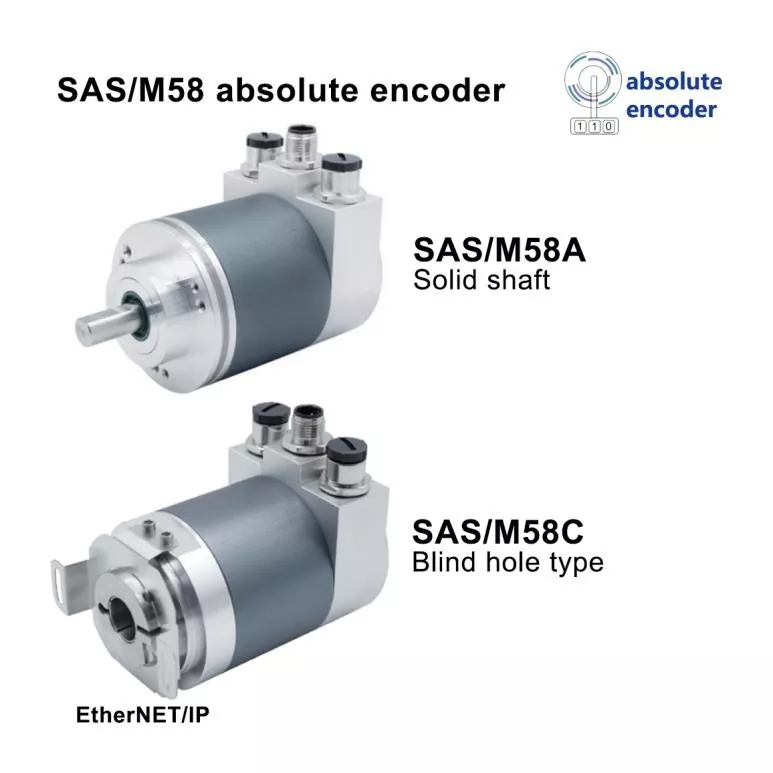
jingyueproporciona soluciones avanzadas de control de movimiento para aplicaciones de automatización exigentes. ElCodificador fotoeléctrico absoluto de múltiples vueltasCombina retroalimentación óptica de alta resolución, medición de posición de múltiples vueltas y un diseño compacto para ayudar a los ingenieros a lograr un posicionamiento giratorio preciso en equipos con espacio limitado.
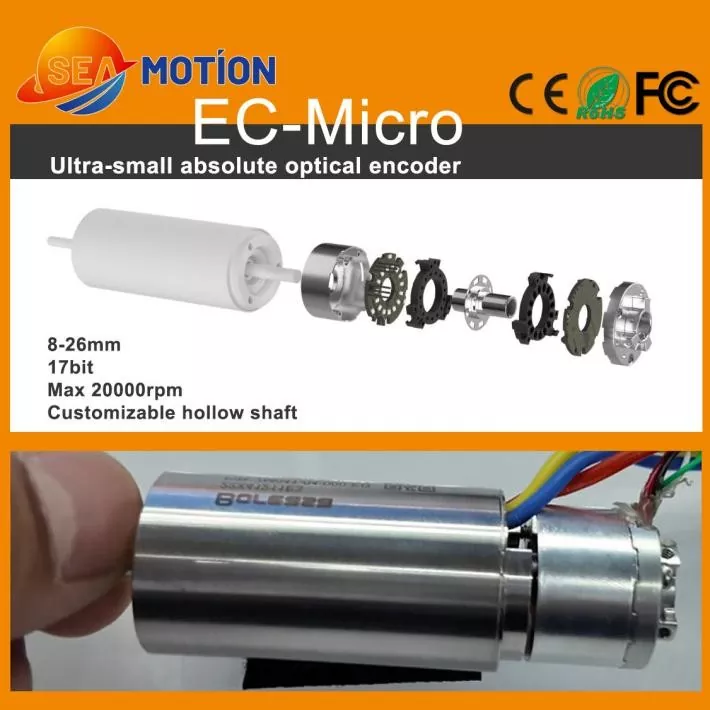
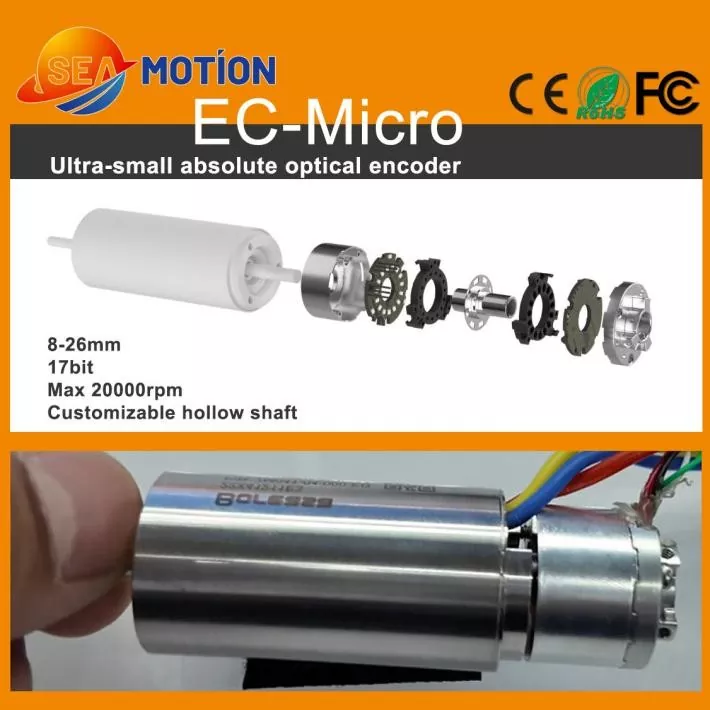
Un codificador fotoeléctrico absoluto de múltiples vueltas es un dispositivo de retroalimentación de precisión que mide tanto la posición angular dentro de una sola revolución como el número de revoluciones completadas por un eje giratorio. Al combinar la detección óptica con la codificación de posición absoluta, admite un monitoreo preciso del movimiento en servomotores en miniatura, manos robóticas y sistemas de automatización avanzados. La serie EC-Micro asociada con la cadena de suministro de control de movimiento de Jingyue ofrece un rango de diámetro exterior de 8 a 26 mm, resolución de 17 bits, comunicación RS485 y una velocidad máxima permitida de 20 000 RPM. Este artículo explica sus principios operativos, especificaciones técnicas, ventajas de aplicación y consideraciones de selección para ayudar a los ingenieros a identificar un codificador adecuado para sus requisitos de control de movimiento.
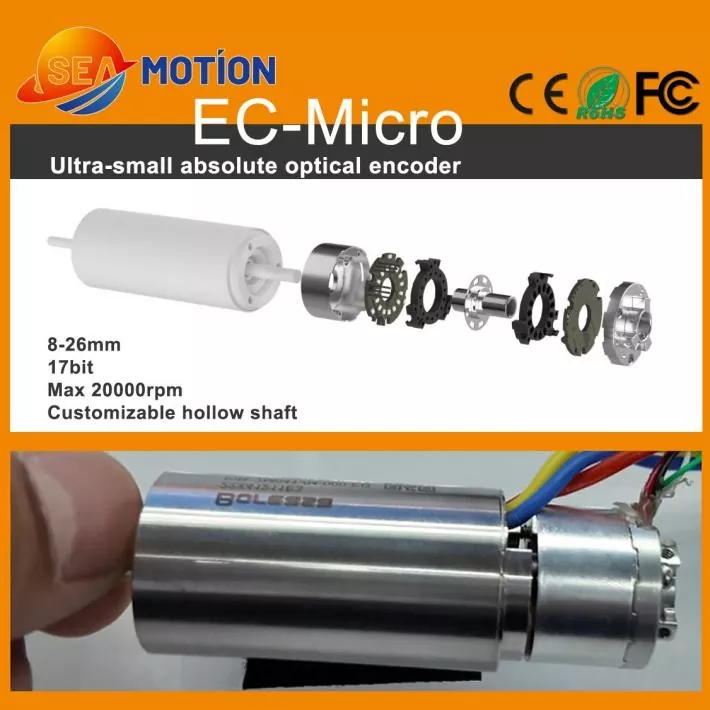
Tabla de contenido
- ¿Qué es un codificador fotoeléctrico absoluto de múltiples vueltas?
- ¿Cómo funciona el codificador?
- Especificaciones técnicas clave
- Principales ventajas del control de movimiento de precisión
- Aplicaciones industriales y casos de uso
- Cómo seleccionar el codificador correcto
- Consideraciones de instalación e integración
- Preguntas frecuentes
- Conclusión: encuentre la solución de retroalimentación de movimiento adecuada
¿Qué es un codificador fotoeléctrico absoluto de múltiples vueltas?
Un codificador fotoeléctrico absoluto de múltiples vueltas es un sensor de posición óptico diseñado para medir la rotación del eje en múltiples revoluciones. A diferencia de un codificador incremental, que informa principalmente cambios de posición a través de pulsos, un codificador absoluto asigna un valor de posición digital a una ubicación angular específica. Un modelo de múltiples vueltas también representa el número de rotaciones completadas dentro de su rango de medición admitido.
Esta combinación hace que el codificador sea particularmente útil cuando una máquina debe identificar su posición con precisión sin depender únicamente de contar el movimiento desde un punto de referencia. El controlador puede utilizar la posición informada para respaldar el posicionamiento, la sincronización y el control de movimiento de bucle cerrado.
La serie EC-Micro está diseñada para instalaciones compactas donde los dispositivos de retroalimentación convencionales pueden ocupar demasiado espacio. Su pequeño factor de forma y su estructura de eje hueco personalizable ayudan a los ingenieros a integrar la retroalimentación de posición en motores en miniatura y conjuntos mecánicos densamente dispuestos.
Para obtener información adicional sobre el producto, visite la página del producto Codificador fotoeléctrico multivuelta absoluto.
¿Cómo funciona el codificador?
Un codificador fotoeléctrico utiliza componentes ópticos para detectar cambios en la posición relativa de un disco codificado o patrón óptico. A medida que el eje gira, el sistema de detección óptica lee el patrón y convierte la información detectada en señales eléctricas. A continuación, la electrónica de procesamiento interna genera datos de posición digitales para el controlador conectado.
En un codificador absoluto multivuelta, la información reportada incluye dos elementos importantes:
- Posición de un solo giro:Identifica la ubicación angular del eje dentro de una revolución completa.
- Posición multigiro:Representa el número acumulado de revoluciones dentro del rango de medición especificado del codificador.
Estos valores permiten que el controlador de movimiento interprete la posición del eje en un rango operativo más amplio. El método exacto utilizado para retener o recuperar información de giro depende de la arquitectura interna del codificador y del diseño del producto. Los ingenieros deben confirmar el comportamiento especificado después de una interrupción del suministro eléctrico en lugar de asumir que todos los codificadores multivueltas funcionan de manera idéntica.
La detección óptica también puede ofrecer ventajas en entornos donde la interferencia magnética afecta a otras tecnologías de detección. Sin embargo, el rendimiento general aún depende de la calidad de la instalación, la gestión del ruido eléctrico, la alineación mecánica y las condiciones operativas especificadas del codificador.
Especificaciones técnicas clave de la serie EC-Micro
La evaluación de los parámetros técnicos antes de la adquisición ayuda a los ingenieros a verificar la compatibilidad mecánica, los requisitos de comunicación y el rendimiento de posicionamiento esperado. Las siguientes especificaciones se publican para el codificador fotoeléctrico multivuelta absoluto en miniatura EC-Micro.
| Parámetro | Especificación | Consideración de ingeniería |
|---|---|---|
| Diámetro exterior | 8-26 milímetros | Admite diseños de equipos compactos |
| Dimensiones de referencia | Ø19 mm × 14,5 mm | Confirmar la configuración seleccionada |
| Resolución | 17 bits | Proporciona una cuantización de posición fina |
| Interfaz de salida | RS485 | Verificar la compatibilidad del protocolo y del controlador |
| Velocidad de baudios | 2,5Mbps | Confirmar la configuración de comunicación admitida |
| Rango multivuelta | 24 bits con resolución de 17 bits; 16 bits con resolución de 23 bits | Confirme la configuración requerida |
| Velocidad máxima permitida | 20.000 rpm | Respete los límites mecánicos y eléctricos. |
| Tensión de alimentación | CC 5 V ±5% | Proporcionar una fuente de alimentación compatible |
| Material de la carcasa | Aluminio | Considere las condiciones térmicas y de montaje. |
| Clasificación de protección | IP40 después de la instalación | Evaluar la exposición al polvo y la humedad. |
| Temperatura de funcionamiento | -20°C a +85°C | Verifique el entorno real del equipo |
| Conexión eléctrica | Interfaz de soldadura PCB de 5 pines | Planifique el diseño de PCB y el proceso de cableado |
Nota de especificación importante:La información del producto publicada enumera diferentes rangos de vueltas múltiples para diferentes configuraciones de resolución. Confirme el modelo requerido, los detalles de comunicación, las dimensiones mecánicas y las especificaciones de precisión aplicables con el proveedor antes de finalizar un diseño.
Principales ventajas del control de movimiento de precisión
1. Diseño compacto para equipos con limitaciones de espacio
La miniaturización es un desafío importante en la robótica y la maquinaria de precisión modernas. La serie EC-Micro ofrece diámetros exteriores de 8 mm a 26 mm, lo que ayuda a los diseñadores a incorporar retroalimentación de posición en conjuntos de motores compactos. Su estructura hueca también puede soportar la integración mecánica donde un eje o paso central debe permanecer disponible, sujeto a la configuración seleccionada.
2. Comentarios de posición de alta resolución
La resolución de 17 bits indicada admite una representación fina de la posición angular. Una resolución más alta puede ayudar a un controlador a identificar cambios de posición más pequeños, pero no garantiza automáticamente una precisión equivalente del sistema. También se deben considerar la precisión del codificador, la repetibilidad, el acoplamiento del eje, el juego mecánico y el rendimiento del bucle de control.
3. Medición de posición de múltiples vueltas
La retroalimentación de una sola vuelta identifica la posición angular dentro de una revolución, mientras que la retroalimentación de múltiples vueltas extiende la medición de la posición a través de múltiples rotaciones. Esto es útil en mecanismos donde el movimiento del eje continúa a través de varias revoluciones y el controlador necesita información tanto angular como de giro.
4. Operación de alta velocidad
Con una velocidad máxima permitida publicada de 20.000 RPM, el codificador está diseñado para aplicaciones que requieren retroalimentación rotativa de alta velocidad. El límite operativo real también debe tener en cuenta el motor, el acoplamiento, la disposición de montaje, el ciclo de comunicación y la capacidad del controlador para procesar datos de posición.
5. Detección óptica para la gestión de interferencias
La detección fotoeléctrica se basa en la detección óptica en lugar de la medición del campo magnético. Esto puede resultar ventajoso en sistemas donde la interferencia magnética es un problema. Sin embargo, los codificadores ópticos aún requieren prácticas adecuadas de blindaje eléctrico, conexión a tierra, protección mecánica y instalación.
Aplicaciones industriales y casos de uso
La combinación de dimensiones en miniatura y retroalimentación absoluta de múltiples vueltas hace que este codificador sea relevante para varias aplicaciones avanzadas de control de movimiento.
Motores sin núcleo y servosistemas en miniatura
Los motores sin núcleo se utilizan en aplicaciones que priorizan la baja inercia, la construcción compacta y el movimiento receptivo. Un codificador en miniatura puede proporcionar información sobre la posición del eje y al mismo tiempo preservar un valioso espacio de instalación. Los ingenieros deben hacer coincidir la interfaz del eje del codificador, la clasificación de velocidad y los requisitos de comunicación con el conjunto del motor.
Manos diestras robóticas
Las manos robóticas contienen múltiples articulaciones compactas que deben coordinar el movimiento de los dedos y responder a comandos cambiantes. La retroalimentación de posición absoluta puede ayudar al controlador a determinar la posición de la articulación y mejorar el movimiento repetible. El resultado final depende de la arquitectura completa de detección, mecánica y control.
Módulos ZR y mecanismos de movimiento compactos
Los módulos ZR y otros mecanismos de precisión a menudo integran movimiento giratorio y lineal en un espacio de instalación limitado. Un codificador compacto puede admitir retroalimentación rotativa en el motor o conjunto de transmisión, ayudando al sistema de control a coordinar el movimiento de acuerdo con los requisitos operativos de la máquina.
Otras aplicaciones potenciales
- Equipos de automatización industrial en miniatura.
- Mecanismos de posicionamiento de precisión.
- Articulaciones y actuadores robóticos compactos.
- Pequeños conjuntos de servomotores de CC.
- Equipos especializados que requieren retroalimentación rotativa multivuelta.
Para obtener una visión más amplia de las tecnologías de retroalimentación disponibles, los ingenieros también pueden explorar la categoría de productos de codificador fotoeléctrico.
Cómo seleccionar el codificador correcto
Elegir un codificador requiere más que comparar la resolución o la velocidad máxima. Un proceso de selección confiable comienza con el diseño mecánico y los requisitos funcionales del sistema de control.
- Defina el rango de medición.Determine la resolución angular requerida por revolución y el número total de revoluciones que deben medirse.
- Confirme los requisitos de precisión.Distinga entre resolución, precisión absoluta, repetibilidad y error de posición permitido.
- Verificar dimensiones mecánicas.Verifique el diámetro exterior, la altura total, el diámetro del eje, las dimensiones del orificio hueco, los tornillos de montaje y el desplazamiento permitido del eje.
- Verificar la compatibilidad de comunicación.Confirme la interfaz RS485, el protocolo de comunicación admitido, la velocidad en baudios, el formato de datos y la configuración del controlador.
- Evaluar requerimientos eléctricos.Verifique el voltaje de suministro, el consumo de corriente, el diseño del conector, la huella de la PCB y las condiciones de ruido eléctrico.
- Revisar las condiciones de operación.Haga coincidir la temperatura de funcionamiento, el índice de protección, la velocidad de rotación y el entorno de instalación con la aplicación.
- Confirme el comportamiento de pérdida de energía.Determine cómo el modelo seleccionado maneja la información de múltiples vueltas durante la interrupción y el reinicio de la energía.
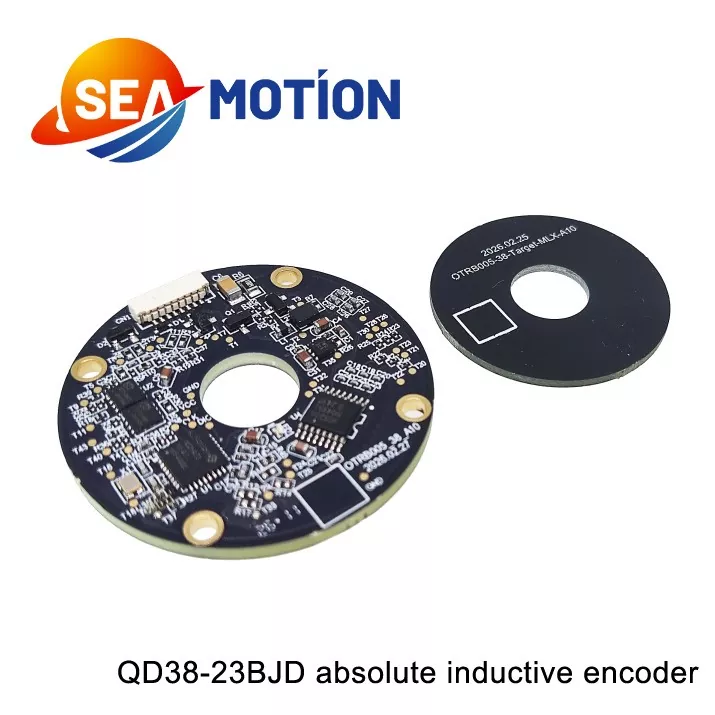
Cuando la aplicación requiera una tecnología de medición diferente, compare el diseño con un codificador fotoeléctrico absoluto de una vuelta o un codificador inductivo absoluto. Estas alternativas satisfacen diferentes requisitos de retroalimentación y deben evaluarse con respecto al diseño real del sistema.
Consideraciones de instalación e integración
Ni siquiera un codificador de alta resolución puede compensar una instalación mecánica deficiente o un controlador incompatible. Un proceso de integración estructurado ayuda a proteger el sensor y mejorar la coherencia de la retroalimentación de movimiento.
- Alineación mecánica:Mantenga el eje del codificador y el eje del motor correctamente alineados y dentro de los límites de desplazamiento radial y axial especificados.
- Montaje seguro:Utilice el método de montaje recomendado y evite ejercer fuerza excesiva sobre la carcasa o la conexión de PCB.
- Calidad de energía:Mantenga el voltaje de suministro especificado y utilice prácticas adecuadas de control de ruido y conexión a tierra.
- Pruebas de comunicación:Verifique el formato de los datos, la velocidad en baudios, el tiempo de respuesta y el manejo de errores del lado del controlador.
- Validación de posición:Compare la posición informada con una referencia adecuada durante la puesta en servicio y en condiciones operativas representativas.
- Protección ambiental:Tenga en cuenta la clasificación de protección IP40 publicada y proporcione protección adicional del gabinete si la aplicación lo requiere.
Para un nuevo diseño, las pruebas deben cubrir el arranque, el funcionamiento normal, los cambios de dirección, la velocidad máxima esperada y la recuperación después de una interrupción del suministro eléctrico. Estas comprobaciones ayudan a identificar problemas de integración antes de que el equipo entre en producción.
Preguntas frecuentes
1. ¿Cuál es la principal diferencia entre un codificador multivuelta absoluto y un codificador incremental?
Un codificador absoluto multivuelta informa una posición codificada que incluye la posición angular y la información de giro dentro de su rango especificado. Un codificador incremental informa el movimiento a través de cambios de señal y generalmente requiere una referencia o una estrategia de conteo confiable para establecer la posición absoluta. La elección más adecuada depende del comportamiento de inicio de la aplicación, los requisitos de posicionamiento y el diseño del controlador.
2. ¿Qué resolución admite el codificador fotoeléctrico multivuelta absoluto EC-Micro?
Las especificaciones EC-Micro publicadas incluyen una configuración de resolución de 17 bits. La información del producto también enumera una configuración de 23 bits asociada con un rango multivuelta diferente. Confirme el modelo y la configuración precisos antes de la compra y recuerde que la resolución no es lo mismo que la precisión absoluta.
3. ¿Puede este codificador funcionar a altas velocidades de rotación?
La velocidad máxima permitida publicada es 20.000 RPM. El rendimiento operativo real depende del conjunto mecánico, las tolerancias de montaje, la interfaz eléctrica y el controlador. Los ingenieros deben validar el sistema completo en las condiciones operativas previstas.
4. ¿Qué aplicaciones se benefician más de un codificador fotoeléctrico multivuelta en miniatura?
Las aplicaciones típicas incluyen motores sin núcleo, manos robóticas diestras, módulos ZR, servosistemas en miniatura y equipos de automatización compactos. Estos sistemas pueden resultar beneficiosos cuando el espacio de instalación es limitado, pero la información precisa de la posición de rotación sigue siendo esencial.
5. ¿Qué deben confirmar los compradores antes de realizar el pedido?
Los compradores deben confirmar la resolución, el rango de múltiples vueltas, el protocolo de comunicación, las dimensiones, la compatibilidad del eje, la velocidad de operación, el voltaje de suministro, el grado de protección, la temperatura de operación y el comportamiento de pérdida de energía. Proporcionar el modelo del motor, el plano de instalación y las especificaciones del controlador puede ayudar al proveedor a recomendar una configuración compatible.
Conclusión: encuentre la solución de retroalimentación de movimiento adecuada
Un codificador fotoeléctrico absoluto de múltiples vueltas puede admitir retroalimentación rotativa precisa en sistemas de control de movimiento compactos y de alto rendimiento. Su combinación de detección óptica, medición de múltiples vueltas, salida de alta resolución y construcción en miniatura lo convierte en una opción relevante para robótica, motores sin núcleo y equipos de automatización con limitaciones de espacio. Sin embargo, una implementación exitosa depende de seleccionar la configuración correcta y validar todo el sistema mecánico y eléctrico.
Las soluciones de control de movimiento de Jingyue están diseñadas para abordar los exigentes requisitos de integración en aplicaciones de automatización avanzadas. Si está evaluando un codificador en miniatura para un nuevo proyecto o actualizando un sistema de control de movimiento existente, revise las especificaciones del producto ycontáctanospara analizar su resolución, dimensiones del eje, interfaz de comunicación y requisitos de personalización. Comparta los detalles de su aplicación para ayudar a identificar una solución de codificador adecuada para su equipo.