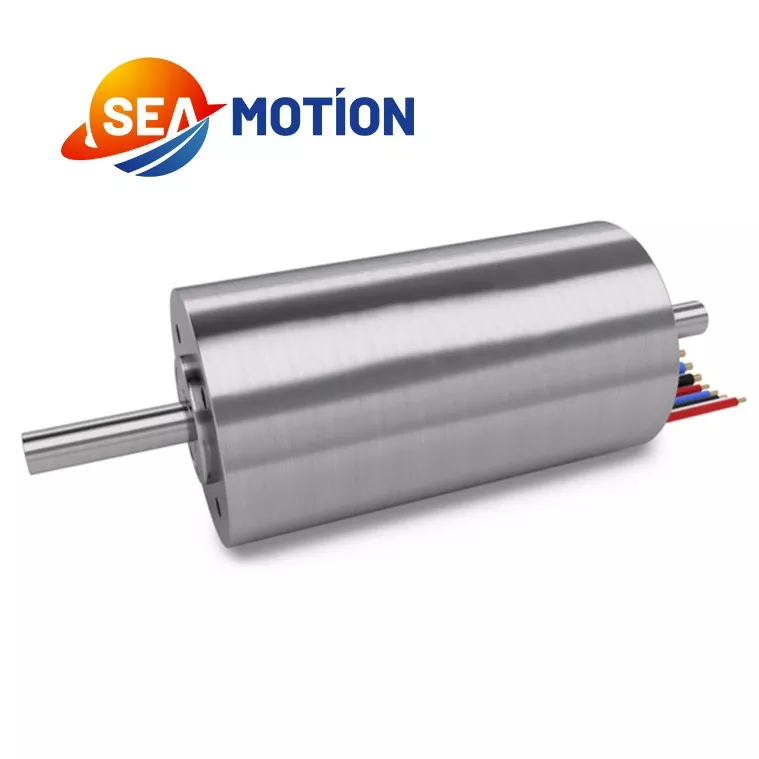
jingyueproporciona avanzadoMotores de torsión sin marcopara ingenieros y fabricantes de equipos que buscan soluciones de movimiento de accionamiento directo, compactas y de alto par. Al separar el rotor y el estator de las carcasas de motores convencionales, esta arquitectura permite una integración mecánica más flexible, una alta respuesta dinámica y un movimiento giratorio preciso para robótica, equipos semiconductores, sistemas médicos, maquinaria CNC y otras aplicaciones exigentes.
Los motores de torsión sin marco están diseñados para colocar el motor directamente dentro de la estructura mecánica en lugar de depender de un motor, una caja de cambios, un acoplamiento o una transmisión por correa con carcasa convencional. Esta arquitectura de transmisión directa puede reducir las pérdidas de transmisión mecánica al tiempo que proporciona una alta densidad de par, baja inercia del rotor, alta rigidez y control de movimiento sensible. Para los equipos de automatización modernos, la capacidad de personalizar patrones de bobinado, circuitos magnéticos, dimensiones y configuraciones de cableado hace que los motores sin marco sean particularmente valiosos cuando el espacio de instalación, el rendimiento de posicionamiento y la integración mecánica son críticos.
1. ¿Qué son los motores torque sin marco?
2. ¿Por qué son importantes los motores torque sin marco?
3. ¿Cuáles son las principales ventajas?
4. ¿Cómo se deben evaluar las especificaciones del motor?
5. ¿Dónde se utilizan los motores torque sin marco?
6. ¿Cómo pueden los ingenieros seleccionar el motor adecuado?
7. ¿Qué se debe considerar durante la integración?
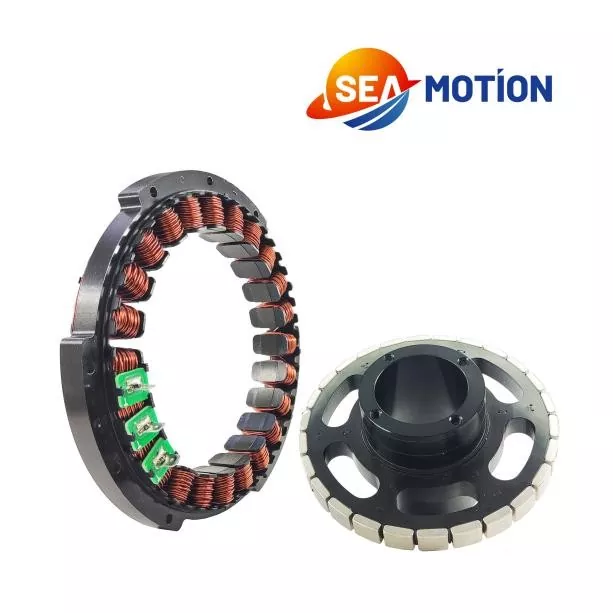
Un motor de torsión sin marco es un motor síncrono de imán permanente de accionamiento directo que se suministra principalmente como conjuntos de rotor y estator separados en lugar de como un motor con carcasa completa. Los componentes se pueden integrar directamente en la estructura mecánica del cliente, lo que permite al diseñador de la máquina determinar la carcasa, los cojinetes, la disposición del eje, la posición del codificador y otros elementos mecánicos según la aplicación.
A diferencia de un servomotor tradicional que a menudo requiere una caja de cambios, un acoplamiento o una correa para transferir el torque a la carga, un diseño sin marco coloca la fuente de torque electromagnético directamente en el punto de rotación. Esto puede simplificar la ruta de transmisión mecánica y eliminar el juego asociado con los sistemas convencionales impulsados por engranajes.
El diseño es especialmente útil cuando el equipo requiere una estructura compacta, una alta relación par-volumen, rápida aceleración y desaceleración o posicionamiento giratorio preciso. Dependiendo del modelo y la configuración del devanado, los productos disponibles pueden cubrir diferentes requisitos de voltaje, velocidad, par, corriente y potencia.
A medida que los equipos industriales se vuelven más pequeños y más inteligentes, las disposiciones de motores convencionales pueden crear limitaciones mecánicas. Un servomotor completo requiere espacio de instalación para su carcasa y también puede requerir componentes de transmisión adicionales. Estos componentes aumentan el número de interfaces mecánicas entre el motor y la carga.
Los motores de torsión sin marco ofrecen otro enfoque. El rotor y el estator pueden integrarse en la estructura de la máquina, lo que permite a los ingenieros construir el motor en función de la aplicación en lugar de rediseñar la aplicación en torno a un cuerpo de motor estándar.
La alta densidad de par es una de las principales razones por las que los ingenieros consideran la tecnología de motores sin marco. Al eliminar los componentes innecesarios de la carcasa y la transmisión, el motor se puede integrar más cerca de la carga. Esto es particularmente valioso en juntas robóticas, mesas giratorias, etapas de semiconductores y otras aplicaciones donde el volumen de instalación disponible es limitado.
Los sistemas de transmisión tradicionales basados en engranajes pueden introducir holguras, cumplimiento y errores mecánicos. Un motor de transmisión directa elimina la necesidad de muchos de estos componentes de transmisión. Cuando se combina con un dispositivo de retroalimentación de alta resolución adecuado y un servocontrolador, el sistema resultante puede proporcionar un rendimiento de posicionamiento con gran capacidad de respuesta.
La baja inercia del rotor permite que el motor cambie de velocidad rápidamente. Esta característica es valiosa para equipos que realizan ciclos frecuentes de arranque y parada, posicionamiento rápido o cambios de dirección repetidos. En la automatización de precisión, una respuesta más rápida puede contribuir a tiempos de ciclo más cortos mientras se mantiene el movimiento controlado.
Debido a que el rotor y el estator son componentes separados, los diseñadores tienen mayor libertad para determinar cómo encaja el motor en la máquina. También se pueden considerar estructuras huecas cuando es necesario pasar cables, líneas neumáticas, caminos ópticos u otros componentes a través del conjunto giratorio.
Diferentes aplicaciones requieren diferentes características del motor. Un proveedor profesional puede admitir variaciones en los patrones de bobinado, diseño de circuitos magnéticos, métodos de embalaje, disposiciones de cableado y dimensiones físicas. Esto hace que la tecnología sin marco sea adecuada tanto para equipos estándar como para proyectos OEM especializados.
No basta con elegir un motor únicamente por su par nominal. Los ingenieros deben evaluar el punto de funcionamiento completo, incluido el voltaje, la velocidad, el par continuo, el par máximo, la corriente, las condiciones térmicas, la inercia del rotor y los requisitos de control.
| Especificación | Por qué es importante | Consideración típica de ingeniería |
|---|---|---|
| Tensión nominal | Define los requisitos de funcionamiento eléctrico. | Haga coincidir el servodrive y la arquitectura de energía disponibles |
| Velocidad nominal | Determina la capacidad operativa continua | Considere la velocidad de operación requerida y el perfil de aceleración. |
| Par nominal | Representa la capacidad de torsión continua | Incluya el par de carga y el margen de seguridad de la aplicación. |
| Par máximo | Admite condiciones de alta carga de corta duración | Importante para la aceleración y el movimiento dinámico. |
| Corriente nominal | Influye en los requisitos de conducción y térmicos. | Asegúrese de que el controlador pueda suministrar continuamente la corriente requerida |
| Corriente máxima | Determina la producción dinámica a corto plazo. | Verifique la capacidad de corriente máxima del variador |
| Parámetros de bobinado | Afecta la respuesta eléctrica y el ajuste del control. | Haga coincidir los parámetros del motor con el servosistema seleccionado |
Por ejemplo, las configuraciones disponibles pueden variar desde motores pequeños como el 25LW01, con una potencia nominal de 0,05 N·m, hasta configuraciones más grandes como el 76ZWS03, que proporciona un par nominal de 3,3 N·m y un par máximo de 10 N·m. La selección correcta depende del perfil de movimiento completo y no solo del tamaño del motor.
La estructura mecánica flexible de un motor sin marco lo hace adecuado para muchas industrias de precisión. Las aplicaciones típicas incluyen:
Para obtener más información sobre la arquitectura del producto y las configuraciones disponibles, los ingenieros pueden revisar laPágina de producto de motores torque sin marco.
Un proceso de selección sistemático ayuda a evitar problemas de compatibilidad, calentamiento excesivo y tamaño insuficiente. Antes de solicitar una cotización de motor, los ingenieros deben definir los siguientes parámetros:
Compartir estos detalles con un proveedor técnico permite evaluar la configuración del motor de acuerdo con el perfil de carga real en lugar de depender únicamente de la potencia nominal del motor.
Los motores sin marco ofrecen libertad mecánica, pero una integración exitosa requiere una ingeniería cuidadosa. El rotor y el estator deben instalarse con la concentricidad, el control del entrehierro, la rigidez mecánica y la gestión térmica adecuados.
El montaje eléctrico es igualmente importante. El devanado del estator debe estar correctamente conectado al variador, mientras que el sistema de retroalimentación debe estar alineado con precisión con la posición mecánica del motor. Para aplicaciones de alta velocidad, la resistencia estructural del rotor y la retención del imán también requieren una consideración cuidadosa.
Los procesos de fabricación pueden incluir mecanizado de rotores de precisión, unión de imanes, bobinado automatizado o especializado, organización de bobinados, soldadura, encapsulado al vacío, curado adhesivo, limpieza de superficies y pruebas de rendimiento eléctrico. Estos pasos influyen directamente en la consistencia del motor y la confiabilidad a largo plazo.
Para proyectos OEM, la personalización también puede extenderse más allá de las dimensiones. Los patrones de devanado, el diseño de circuitos magnéticos, los métodos de cableado y los enfoques de empaquetado se pueden adaptar según los requisitos del equipo.
Un servomotor convencional normalmente integra su carcasa, eje, cojinetes y otros elementos mecánicos en un conjunto de motor completo. Un motor de torsión sin marco proporciona principalmente el rotor y el estator, lo que permite al cliente integrar estos componentes directamente en la máquina. Esto puede crear una estructura de accionamiento directo más compacta.
Sí. Según el proveedor y la aplicación, la personalización puede incluir dimensiones del motor, patrones de devanado, diseño de circuito magnético, métodos de cableado y embalaje. Las soluciones personalizadas son particularmente útiles para robótica, etapas de precisión, equipos médicos y maquinaria OEM especializada.
El motor en sí se puede suministrar sin un dispositivo de retroalimentación integrado, pero las aplicaciones de servo de precisión comúnmente requieren un codificador u otra solución de retroalimentación. El dispositivo de retroalimentación permite al controlador monitorear la posición del rotor y regular el motor de acuerdo con los requisitos de velocidad y posicionamiento de la aplicación.
Sí. Su estructura compacta, capacidad de accionamiento directo, alta densidad de par e integración mecánica flexible los hacen muy adecuados para juntas robóticas. Los ingenieros pueden combinar el motor con rodamientos, codificadores, controladores y componentes estructurales adecuados para crear una arquitectura conjunta personalizada.
Proporcione el par, la velocidad, el voltaje, el perfil de aceleración, las dimensiones de instalación, el ciclo de trabajo, las condiciones ambientales, los requisitos de retroalimentación y la cantidad esperada requeridos. Estos detalles ayudan al proveedor a recomendar una configuración de motor adecuada e identificar posibles limitaciones térmicas o mecánicas de manera temprana.
Los motores de torsión sin marco ofrecen una potente combinación de rendimiento de accionamiento directo, integración compacta, alta densidad de torsión, bajo juego mecánico y respuesta dinámica. Para robótica, equipos semiconductores, sistemas CNC, dispositivos médicos y otra maquinaria de precisión, brindan a los ingenieros mayor libertad para optimizar la arquitectura de movimiento completa. Si está desarrollando una nueva máquina o actualizando un eje giratorio existente,contáctanospara analizar sus requisitos de torsión, velocidad, dimensiones, voltaje y personalización y encontrar una solución de movimiento que se adapte a su aplicación.