Resumen del artículo: A módulo de junta planetariaes una solución integrada de control de movimiento diseñada para ofrecer torque, movimiento controlado y posicionamiento confiable en sistemas robóticos. A medida que los robots inteligentes se utilizan cada vez más en la automatización industrial, la robótica humanoide y los equipos móviles, seleccionar la arquitectura conjunta adecuada es esencial para equilibrar el rendimiento, el costo y la complejidad de la integración.MOVIMIENTO DEL MARdesarrolla módulos de junta planetaria que combinan un motor de torsión sin marco, un reductor planetario, retroalimentación de codificador magnético dual y un controlador dedicado. Este artículo explora sus principios operativos, especificaciones clave, escenarios de aplicación y consideraciones prácticas de selección para ingenieros y fabricantes de equipos industriales.
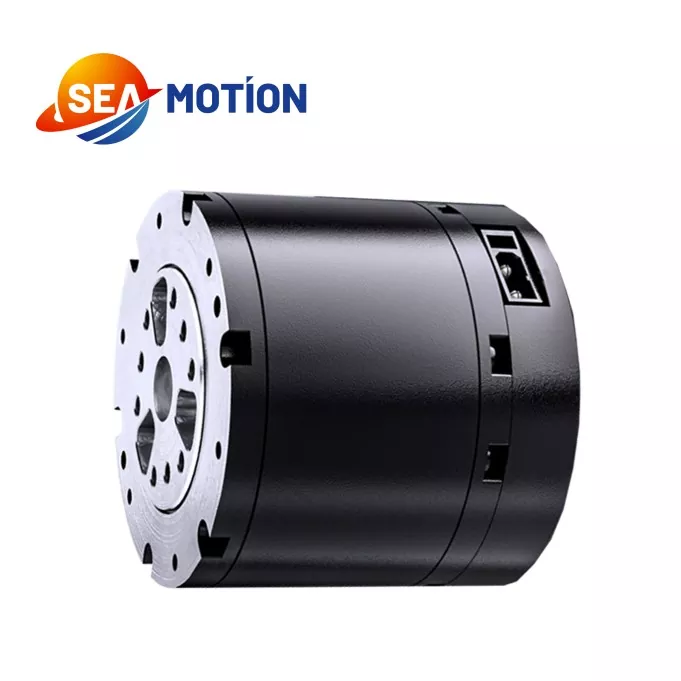
Un módulo de articulación planetaria es un conjunto electromecánico integrado que genera y controla el movimiento de rotación alrededor de una articulación robótica. En lugar de requerir que los ingenieros obtengan y ensamblen cada componente de movimiento de forma independiente, un módulo integrado combina varios elementos esenciales en una unidad coordinada.
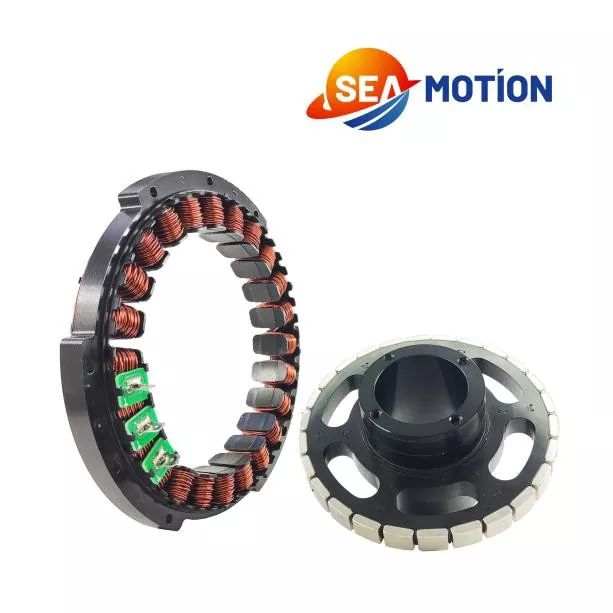
Una configuración típica incluye un motor de torsión sin marco, una caja de cambios planetaria, un sistema de retroalimentación del codificador y un controlador de motor dedicado. Juntos, estos componentes convierten la energía eléctrica en movimiento mecánico controlado al tiempo que respaldan la transmisión de par y el monitoreo de posición.
MOVIMIENTO DEL MAR proporciona un módulo de junta planetaria diseñado para el control de precisión robótico industrial. Su arquitectura de reducción planetaria enfatiza la simplicidad estructural y la rentabilidad, lo que la convierte en una opción potencial para los desarrolladores de equipos que necesitan una actuación conjunta confiable sin una integración mecánica innecesariamente complicada.
La idoneidad de cualquier módulo depende en última instancia de sus condiciones operativas nominales, interfaces mecánicas, requisitos de control y las demandas de la aplicación de destino.
El rendimiento de una articulación robótica depende del funcionamiento coordinado de su transmisión mecánica, motor, dispositivos de retroalimentación y electrónica de control. Cada componente contribuye al proceso general de control de movimiento.
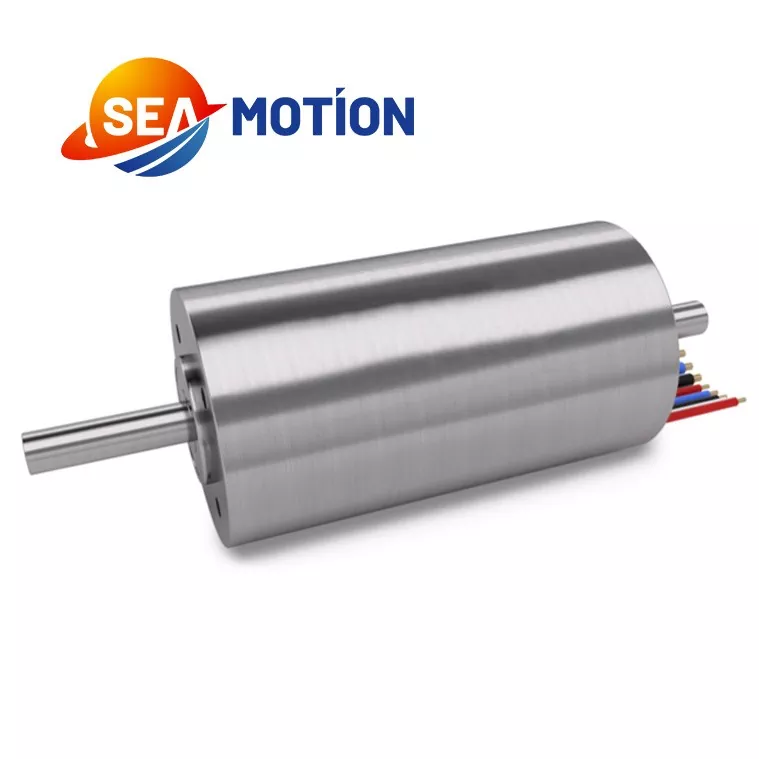
El motor genera fuerza de rotación cuando se le suministra energía eléctrica. Un diseño sin marco puede ayudar a los fabricantes de equipos a integrar el motor en un conjunto mecánico compacto, siempre que la carcasa circundante, la estructura de montaje y la gestión térmica estén diseñados de forma adecuada.
La caja de cambios planetaria utiliza un engranaje solar central, engranajes planetarios circundantes y una corona para transmitir el movimiento. Dependiendo de su configuración y relación de reducción, la caja de cambios reduce la velocidad de salida al tiempo que aumenta el par de salida disponible. Esto hace que la transmisión planetaria sea útil para juntas robóticas que requieren movimiento controlado y densidad de par práctica.
Los codificadores proporcionan retroalimentación relacionada con el movimiento al sistema de control. La configuración especificada de SEA MOTION incorpora dos codificadores magnéticos que admiten la detección de movimiento dentro del conjunto integrado. Las funciones de retroalimentación precisas y la arquitectura de control deben confirmarse con la documentación técnica del modelo seleccionado.
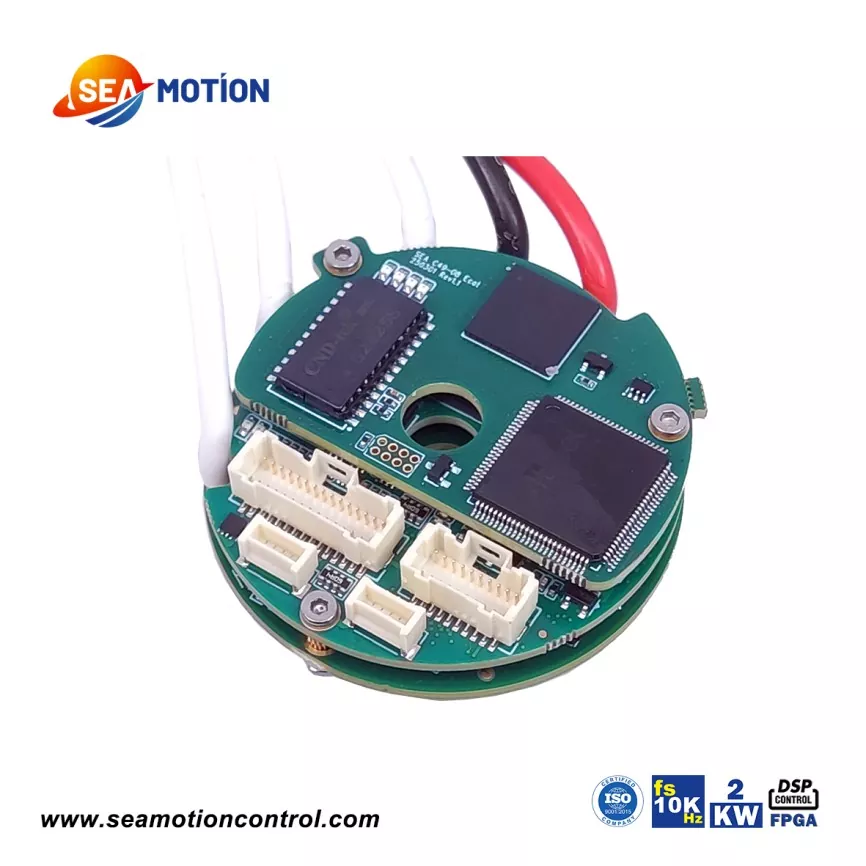
El conductor gestiona el funcionamiento del motor según los comandos de control y la retroalimentación disponible. La integración de un controlador compatible puede simplificar el desarrollo del sistema, reducir el trabajo de coincidencia de componentes y respaldar una puesta en servicio más consistente que ensamblar una combinación no verificada de dispositivos independientes.
Para un sistema completo, los ingenieros también deben verificar la compatibilidad del controlador, las interfaces de comunicación, la protección eléctrica y las funciones de control requeridas por la aplicación.
Las especificaciones técnicas proporcionan la base para evaluar si un módulo de articulación planetaria puede satisfacer los requisitos operativos de un robot. Los siguientes valores están publicados para el módulo de junta planetaria de SEA MOTION y deben compararse con la configuración exacta que se compra.
| Parámetro | Especificación publicada | Importancia de la ingeniería |
|---|---|---|
| Tensión nominal | 48V | Referencia de suministro eléctrico nominal |
| Rango de voltaje de trabajo | 24–60 V | Ayuda a definir la compatibilidad del sistema de energía. |
| Potencia nominal de salida | 140W ±10% | Referencia para la planificación de la potencia de salida |
| Par nominal | 5 N·m | Referencia para requisitos de funcionamiento continuo. |
| Par máximo | 14 N·m | Referencia para demandas de par de corta duración. |
| Velocidad sin carga | 315 rpm ±10% | Indica la velocidad bajo la condición sin carga especificada |
| Velocidad de carga nominal | 260 rpm ±10% | Referencia para operación bajo carga nominal |
| Relación de transmisión | 10:1 | Define la relación de reducción de la transmisión. |
| Tipo de unidad | DSP | Identifica el tipo de controlador publicado. |
| Configuración del codificador | Dos codificadores magnéticos | Admite control de movimiento basado en retroalimentación |
| Peso | 310 gramos ±3 gramos | Relevante para el movimiento de masas y embalajes conjuntos |
| Temperatura de trabajo | -20°C a 50°C | Define el rango de temperatura de funcionamiento publicado. |
| Humedad de trabajo | 5%–85% | Referencia para la planificación ambiental |
Nota importante de ingeniería:El par nominal y el par máximo representan diferentes condiciones de funcionamiento. El par máximo no debe tratarse como una clasificación de servicio continuo. La información publicada sobre la duración de la carga enumera 5 N·m como operación nominal, 7 N·m durante 120 segundos, 10 N·m durante 18 segundos, 12 N·m durante 10 segundos y 14 N·m durante 5 segundos. Los límites operativos reales, las condiciones de enfriamiento, los ciclos de trabajo y la frecuencia de sobrecarga permitida deben confirmarse con el fabricante.
Para obtener información adicional, visite la página oficial del producto del módulo de articulación planetaria SEA MOTION.
Un módulo de articulación planetaria integrado puede simplificar el desarrollo de sistemas robóticos al reunir componentes de transmisión mecánica y control electrónico de movimiento. Sus ventajas prácticas dependen de la aplicación y la calidad de la integración del sistema.
Es importante distinguir la conveniencia de la integración del rendimiento garantizado del sistema. La precisión final, la rigidez, la vida útil, el ruido y el comportamiento térmico dependen del diseño mecánico y eléctrico completo.
Los módulos de juntas planetarias son relevantes para aplicaciones robóticas que requieren un movimiento rotacional controlado, actuación repetible y un equilibrio adecuado entre rendimiento y costo. SEA MOTION identifica varias categorías de aplicaciones para su módulo de articulación planetaria.
Los robots humanoides utilizan múltiples articulaciones para coordinar el movimiento de brazos, piernas y cuerpo. Un módulo de junta planetaria adecuado puede proporcionar accionamiento para juntas seleccionadas cuando su capacidad de torsión, velocidad, masa y dimensiones mecánicas cumplan con los requisitos de diseño.
Los robots cuadrúpedos dependen de movimientos coordinados de las piernas para mantener el equilibrio y navegar por diferentes superficies. La selección de juntas debe tener en cuenta las cargas de impacto, la aceleración, los picos de torsión repetidos y el ciclo de trabajo asociado con caminar o correr.
Los brazos colaborativos requieren un movimiento controlado en múltiples ejes. Los ingenieros pueden evaluar los módulos de juntas planetarias para ejes adecuados considerando la carga útil, el alcance, la velocidad de las juntas, los requisitos posicionales y las funciones de seguridad del robot completo.
Los sistemas de recolección automatizados necesitan movimientos predecibles para coordinar las operaciones de agarre, elevación, transferencia y liberación. Un módulo seleccionado adecuadamente puede respaldar estas tareas y al mismo tiempo ayudar a los diseñadores de equipos a gestionar la complejidad del ensamblaje.
Las plataformas robóticas móviles y determinados sistemas de movilidad eléctrica también utilizan actuadores electromecánicos compactos. En estas aplicaciones, los ingenieros deben verificar cuidadosamente las cargas mecánicas, la exposición a vibraciones, el consumo de energía, la protección ambiental y la idoneidad del módulo para el ciclo operativo previsto.
No todos los módulos son adecuados para todas las aplicaciones. El funcionamiento en exteriores, los movimientos de alto impacto, los entornos de lavado y los sistemas robóticos críticos para la seguridad requieren una verificación específica en lugar de suposiciones basadas únicamente en la categoría del producto.
Elegir un módulo de junta planetaria implica algo más que comparar el par máximo o el precio de compra. Una evaluación estructurada ayuda a reducir el riesgo de sobredimensionamiento, sobrecalentamiento, incompatibilidad de controles y desgaste mecánico prematuro.
Proporcionar al proveedor un resumen claro de la aplicación (que incluya perfiles de carga, velocidad objetivo, ciclo de movimiento, planos de instalación y requisitos de control) facilita la evaluación de la configuración adecuada.
Las arquitecturas conjuntas planetarias y armónicas abordan prioridades de ingeniería superpuestas pero diferentes. La elección correcta depende de la importancia relativa de las características de la transmisión, el embalaje, la precisión, los requisitos de par y el presupuesto.
| Factor de evaluación | Módulo de articulación planetaria | Módulo de unión armónica |
|---|---|---|
| Principio de transmisión | Reducción de engranajes planetarios | Reducción de engranajes armónicos |
| Prioridad de diseño | Transmisión práctica de costes y par. | Movimiento orientado con precisión e integración compacta |
| Consideraciones de reacción | Depende del diseño de la caja de cambios y de las tolerancias de fabricación. | A menudo se selecciona cuando el bajo juego es una prioridad |
| Torque y velocidad | Depende de la relación de transmisión, el motor y las condiciones de carga. | Depende del modelo, la relación de reducción y las condiciones de funcionamiento. |
| Enfoque de selección | Capacidad de carga, eficiencia, costo y ciclo operativo. | Demandas de posicionamiento, juego, embalaje y condiciones de carga. |
Esta comparación es cualitativa y no un sustituto de las pruebas específicas del modelo. Ninguna arquitectura es universalmente superior. Los ingenieros deben comparar curvas de par-velocidad verificadas, datos de juego, eficiencia, rigidez, límites térmicos e información sobre la vida útil antes de tomar una decisión de compra.
Explore el módulo de unión armónica de SEA MOTION para comprender el enfoque de transmisión alternativa y analizar qué diseño se adapta mejor a su sistema robótico.
Su función principal es proporcionar una actuación rotacional controlada en una junta mecánica. Al integrar un motor, un reductor planetario, codificadores de retroalimentación y un controlador, el módulo ayuda a los sistemas robóticos a generar y gestionar el movimiento de las articulaciones.
El par nominal publicado es de 5 N·m, con un par máximo de 14 N·m. Estos valores se refieren a diferentes condiciones de funcionamiento. Durante el diseño del sistema se deben considerar la duración y frecuencia permitidas de la operación con torque más alto.
El voltaje nominal publicado es de 48 V y el rango de voltaje de trabajo es de 24 a 60 V. La fuente de alimentación y los componentes electrónicos asociados también deben admitir la corriente requerida, la demanda transitoria y los requisitos de protección aplicables.
Puede admitir control de movimiento basado en retroalimentación a través de su motor, sistema codificador y controlador dedicado. La precisión y repetibilidad del posicionamiento real dependen de la configuración completa, las características de la caja de cambios, el ajuste del control y la estructura mecánica. Solicite datos de rendimiento específicos del modelo cuando el posicionamiento preciso sea esencial.
Las aplicaciones potenciales incluyen robots humanoides, robots cuadrúpedos, brazos colaborativos, robots recolectores y equipos móviles inteligentes. La idoneidad debe evaluarse en función del perfil de carga, la velocidad, las condiciones ambientales y los requisitos de seguridad de la aplicación.
Comparta el par y la velocidad requeridos, el ciclo operativo, la fuente de alimentación, la interfaz mecánica, el protocolo de control y las condiciones ambientales con el fabricante. Solicite una hoja de datos actualizada y aclare cualquier especificaciones no enumeradas antes de realizar un pedido.
Visite la página oficial del producto Módulo de articulación planetaria para enviar una consulta. Para obtener una cotización precisa, proporcione su aplicación objetivo, la cantidad esperada del pedido, los requisitos técnicos y el cronograma de entrega preferido.
Un módulo de articulación planetaria puede ser una solución práctica de control de movimiento para equipos robóticos que requieren actuación integrada, transmisión de par controlada y diseño de sistema económico. Al combinar un motor de torsión sin marco, un reductor planetario, retroalimentación de codificador magnético dual y un controlador dedicado, SEA MOTION ofrece una opción integrada para ingenieros que desarrollan articulaciones robóticas y equipos de automatización inteligente. La implementación exitosa aún depende de hacer coincidir las especificaciones verificadas del módulo con la carga mecánica real, el perfil de movimiento, la arquitectura de control y el entorno de trabajo. Si está evaluando un módulo de junta planetaria para un nuevo robot o actualizando un sistema de automatización existente, revise los requisitos técnicos con SEA MOTION ycontáctanospara discutir las especificaciones del producto, la idoneidad de la aplicación y una cotización para su proyecto.