Resumen del artículo: A Motor de torsión sin marcoestá diseñado para aplicaciones donde los motores, cajas de engranajes, correas y acoplamientos con carcasa convencional crean limitaciones mecánicas no deseadas. Al separar el rotor y el estator e integrarlos directamente en la estructura de la máquina, esta arquitectura de motor puede ofrecer una alta densidad de par, un bajo juego mecánico, una instalación compacta, una rotación suave y un control sensible. Este artículo explica cómo funcionan los motores de torsión sin marco, por qué son valiosos en sistemas de movimiento exigentes, qué deben considerar los ingenieros durante la selección e integración y cómo SEA MOTION respalda soluciones personalizadas para robótica, máquinas herramienta, equipos semiconductores, sistemas médicos y otras aplicaciones de precisión.
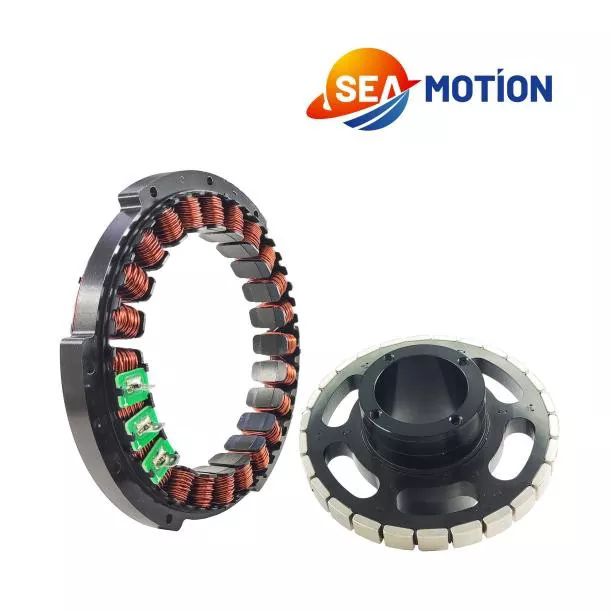
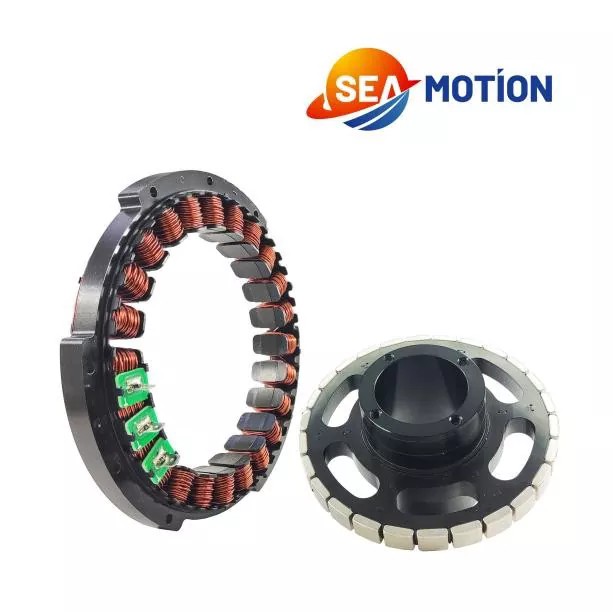
Un motor de torsión sin marco es un motor síncrono de imán permanente que se suministra sin la carcasa del motor convencional, los cojinetes integrados ni el dispositivo de retroalimentación incorporado. En lugar de recibir un motor completamente cerrado, el fabricante de la máquina recibe los componentes electromagnéticos primarios (normalmente un estator y un rotor) que pueden incorporarse directamente a la estructura mecánica final.
Esta configuración brinda a los diseñadores mucha mayor libertad sobre la arquitectura de un sistema de movimiento. El motor se puede instalar alrededor de una junta giratoria, dentro de un eje robótico, debajo de una mesa giratoria o alrededor de un mecanismo de precisión donde el espacio de instalación disponible es limitado.
A diferencia de un motor tradicional que normalmente transfiere potencia a través de una caja de cambios, correa, polea, acoplamiento u otro componente de transmisión, un motor de torsión sin marco puede impulsar la carga directamente. La eliminación de estos elementos mecánicos intermedios puede reducir la conformidad mecánica, las pérdidas de transmisión, el juego, la vibración y los requisitos de mantenimiento.
Para los equipos de alto rendimiento, el objetivo no es simplemente producir un movimiento de rotación. El verdadero desafío es producir ese movimiento con el torque, la velocidad, la rigidez, la repetibilidad, la suavidad y la respuesta requeridas dentro de un entorno mecánico restringido.
Aquí es donde la arquitectura sin marco resulta especialmente útil.
El principio de funcionamiento se basa en la interacción electromagnética entre el rotor de imán permanente y los devanados del estator energizados.
El estator contiene los devanados eléctricos que generan un campo magnético giratorio cuando se suministra corriente controlada. El rotor contiene imanes permanentes que interactúan con este campo magnético, produciendo un par de rotación.
Debido a que el rotor y el estator se entregan como componentes separados, la estructura circundante de la máquina puede convertirse efectivamente en parte del conjunto del motor.
Un sistema típico contiene:
El resultado es un sistema de movimiento altamente integrado en el que el motor ya no es un paquete mecánico independiente. Más bien, se convierte en una parte integral de la máquina.
Este enfoque es especialmente valioso cuando los ingenieros necesitan un eje hueco grande, dimensiones axiales compactas, un diámetro de salida grande o funcionalidad de accionamiento directo.
El principal beneficio de un motor de torsión sin marco es la flexibilidad de diseño. Sin embargo, varias ventajas adicionales pueden hacer que esta arquitectura sea atractiva para maquinaria de precisión.
La densidad de par es particularmente importante cuando el motor debe caber dentro de una pequeña envoltura mecánica. Un motor sin marco correctamente seleccionado puede proporcionar un par sustancial sin requerir el espacio físico asociado con un conjunto de motor y transmisión convencional.
La transmisión directa elimina muchos componentes utilizados tradicionalmente para transferir potencia de rotación. No es necesario que una caja de cambios simplemente aumente el par o reduzca la velocidad cuando el motor puede seleccionarse y controlarse para el punto de funcionamiento requerido.
Esto puede simplificar la arquitectura mecánica y reducir la cantidad de componentes que pueden introducir errores mecánicos.
Los mecanismos de engranajes pueden introducir holgura, particularmente cuando los componentes se desgastan o cuando la transmisión requiere múltiples etapas. Una configuración de transmisión directa evita la holgura entre los dientes del engranaje como fuente de error de posicionamiento.
Para aplicaciones como juntas robóticas y etapas giratorias de precisión, esto puede ser una gran ventaja.
Debido a que el motor no requiere una carcasa tradicional, los diseñadores pueden integrar el conjunto electromagnético en el espacio estructural disponible. Esto resulta útil cuando las restricciones de embalaje son severas.
Las características de bajo engranaje y los algoritmos de control apropiados pueden contribuir a una rotación suave. Esto es valioso para equipos donde la vibración, la fluctuación de velocidad o la alteración del par pueden influir en la calidad del producto final.
Un motor sin marco no obliga al integrador a utilizar un dispositivo de retroalimentación específico. El codificador se puede seleccionar según la resolución, precisión, condiciones ambientales, protocolo de comunicación y arquitectura de la máquina requeridas.
Esta flexibilidad es útil para los fabricantes de equipos originales que desarrollan diferentes plataformas de máquinas en torno a una familia de motores común.
Los motores de torque sin marco son particularmente adecuados para aplicaciones que requieren alto torque, construcción compacta, accionamiento directo y control de rotación preciso.
| Solicitud | Por qué el diseño sin marco es valioso | Prioridad de diseño típica |
|---|---|---|
| Articulaciones robóticas | Integración compacta y transmisión de par directa | Densidad de par, rigidez, precisión de posición. |
| Máquinas herramienta | Accionamiento giratorio directo con error de transmisión reducido | Precisión, estabilidad de velocidad, rendimiento térmico. |
| Mesas Rotativas | Arquitecturas de unidades compactas y de gran apertura | Torque, repetibilidad, descentramiento |
| Equipo médico | Movimiento compacto y suavemente controlado | Baja vibración, confiabilidad, limpieza. |
| Equipos semiconductores | Alta precisión en un espacio de instalación restringido | Estabilidad de posición, control térmico, limpieza. |
| Automatización de precisión | Integración mecánica flexible | Respuesta dinámica y repetibilidad. |
En robótica, por ejemplo, el motor se puede instalar directamente en una junta y combinarse con los rodamientos, la carcasa, el codificador y los componentes estructurales del propio diseñador. Esto puede producir una unión más compacta que usar un motor con carcasa completa.
En equipos rotativos de precisión, la transmisión directa también puede reducir la cantidad de interfaces mecánicas entre el motor y la carga de trabajo.
La selección del motor debe comenzar con los requisitos de carga reales en lugar de solo con el par nominal del motor. Un motor que parece adecuado según el par máximo puede funcionar mal si se pasan por alto la carga térmica continua, los requisitos de aceleración o la precisión de la retroalimentación.
Los ingenieros deben evaluar los siguientes parámetros.
También es importante distinguir entre la capacidad teórica de un motor y su rendimiento dentro de la máquina terminada. La fricción de los rodamientos, la rigidez estructural, la disipación de calor, la instalación del codificador, el equilibrio del rotor y el ajuste de la transmisión pueden influir en el resultado final.
El calor es una de las consideraciones de ingeniería más importantes al diseñar un sistema de movimiento de accionamiento directo.
La resistencia eléctrica en los devanados del estator genera calor durante el funcionamiento. A medida que aumenta la temperatura del devanado, también aumenta la resistencia eléctrica, lo que puede afectar la eficiencia y el par continuo disponible.
Para aplicaciones que requieren un par elevado y sostenido, los ingenieros suelen considerar la refrigeración líquida activa integrada en la estructura del estator. El enfriamiento con agua o agua-glicol puede proporcionar una ruta controlada para eliminar el calor del conjunto del motor.
Para aplicaciones de menor servicio, la convección natural o el enfriamiento por aire forzado pueden ser suficientes según el tamaño del motor, las condiciones de instalación, la temperatura ambiente y el ciclo de trabajo.
Un diseño térmico práctico debería considerar:
La detección de temperatura también debería integrarse en la estrategia de control. Si la temperatura del devanado se acerca a su límite permitido, el variador puede reducir la demanda de corriente o par para proteger el motor.
Para equipos semiconductores, de laboratorio, médicos o de sala limpia, el diseño de enfriamiento puede requerir atención adicional porque la solución de enfriamiento no debe introducir contaminación o partículas indeseables en el entorno operativo.
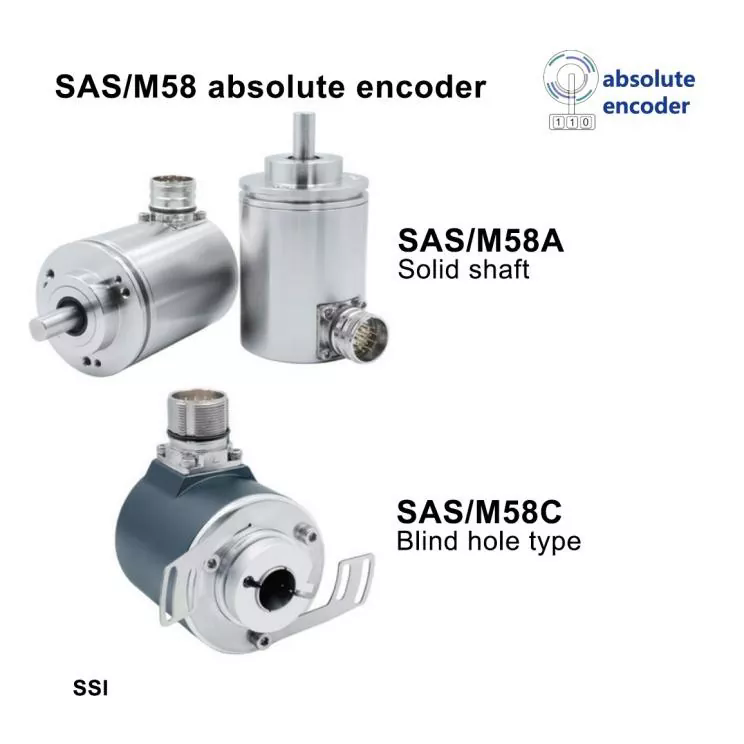
Un motor de torsión sin marco normalmente no incluye un codificador incorporado. Esto brinda a los diseñadores de máquinas la libertad de seleccionar una tecnología de retroalimentación que coincida con el sistema final.
Las posibles tecnologías de retroalimentación incluyen sistemas de codificadores ópticos, magnéticos, inductivos y absolutos. La elección correcta depende de la resolución de posición requerida, las condiciones ambientales, el protocolo de comunicación, la velocidad, el costo y la disposición mecánica.
La retroalimentación de alta resolución es especialmente importante cuando la aplicación requiere un movimiento extremadamente suave o un posicionamiento angular preciso.
El codificador no debe tratarse como un componente independiente. El motor, el codificador, el variador, el sistema de rodamientos y la estructura de la máquina deben funcionar como un solo sistema de control.
Por ejemplo, un codificador puede proporcionar una resolución nominal excelente pero aun así producir un rendimiento del sistema insatisfactorio si su montaje mecánico introduce excentricidad o descentramiento. Del mismo modo, un motor de alto rendimiento puede no lograr su potencial si los parámetros del servo están mal ajustados.
Por lo tanto, la integración de la retroalimentación debe considerarse durante la etapa de diseño mecánico en lugar de agregarse después de que el motor ya haya sido seleccionado.
La construcción sin marco crea libertad de diseño, pero también transfiere más responsabilidad al fabricante de la máquina. La estructura mecánica circundante se convierte en una parte importante del sistema motor.
Varias áreas merecen especial atención.
El rotor y el estator deben mantener el entrehierro requerido durante toda la operación. Una excentricidad excesiva puede afectar el rendimiento electromagnético y aumentar la vibración o el riesgo mecánico.
Una estructura de montaje flexible puede comprometer las ventajas de un motor de alto rendimiento. La deformación estructural bajo carga puede convertirse en una fuente de error de posicionamiento incluso cuando el motor en sí tiene excelentes características electromagnéticas.
Debido a que el motor sin marco normalmente no incluye cojinetes, el diseñador de la máquina debe seleccionar los cojinetes de acuerdo con los requisitos de carga radial, carga axial, velocidad, rigidez, esperanza de vida y precisión.
Las aplicaciones de alta velocidad requieren una cuidadosa atención al equilibrio del rotor. El desequilibrio mecánico puede generar vibraciones y reducir la calidad del control del movimiento.
Para sistemas de eje hueco, el diámetro interior disponible puede proporcionar un camino conveniente para cables, líneas neumáticas, componentes ópticos u otros elementos de la máquina. No obstante, el movimiento del cable debe evaluarse cuidadosamente para evitar interferencias con los componentes giratorios.
MOVIMIENTO DEL MARproporciona soluciones de motores de torsión sin marco para aplicaciones de control de movimiento de alta gama donde los motores con carcasa estándar pueden no ofrecer suficiente flexibilidad de integración.
Según la información de su producto, el enfoque de motor sin marco de SEA MOTION está destinado a industrias que incluyen robótica, máquinas herramienta, equipos semiconductores, equipos médicos, universidades, instituciones de investigación y fabricación avanzada. La empresa admite tanto productos estándar como personalización de aplicaciones específicas.
La personalización puede ser importante cuando un motor estándar no se ajusta a la dotación mecánica disponible. Dependiendo de los requisitos de la aplicación, las modificaciones pueden involucrar dimensiones axiales, diámetro interior, disposiciones de devanado, requisitos de voltaje y configuraciones relacionadas con la retroalimentación.
Para proyectos OEM, este soporte de ingeniería puede reducir la brecha entre la selección de componentes y la integración final de la máquina. En lugar de seleccionar un motor basándose únicamente en un número de catálogo, los ingenieros pueden evaluar el motor como parte de la arquitectura de movimiento completa.
MOVIMIENTO DEL MAR también describe procedimientos de prueba que cubren las características eléctricas y el rendimiento del rotor, con controles de fabricación aplicados a parámetros importantes del motor. Su soporte de documentación incluye dibujos técnicos, archivos 3D, información de integración y materiales relacionados con la unidad.
Este tipo de soporte técnico es especialmente valioso para los OEM que necesitan pasar del desarrollo de prototipos a la producción repetible sin rediseñar el sistema de movimiento completo.
| Factor | Motor de torsión sin marco | Motor con carcasa convencional |
|---|---|---|
| Integración mecánica | Altamente personalizable | Generalmente basado en dimensiones fijas de la carcasa. |
| Transmisión | Muy adecuado para accionamiento directo | Puede requerir acoplamiento, correa o caja de cambios |
| Reacción | Puede minimizar el juego relacionado con la transmisión | Puede depender de los componentes de la transmisión. |
| Comentario | Selección de codificador flexible | A menudo predeterminado o integrado |
| Alojamiento | Proporcionado por el diseñador de la máquina. | Integrado por el fabricante del motor. |
| Personalización | Alto | Generalmente más limitado |
| Instalación | Requiere una mayor responsabilidad de ingeniería | Generalmente más simple |
| Uso Ideal | Maquinaria integrada, compacta y de alto rendimiento | Aplicaciones de motores de uso general |
La comparación no significa que los motores sin bastidor sean automáticamente mejores para cada máquina. Un motor con carcasa convencional puede ser la opción más práctica cuando el objetivo principal es una instalación rápida, un montaje estandarizado o un mantenimiento sencillo.
La arquitectura sin marco se vuelve especialmente atractiva cuando el embalaje, la transmisión directa, la densidad de torsión, la precisión y la integración a nivel de sistema son más importantes que la instalación plug-and-play.
Antes de aprobar la producción de un motor de torsión sin marco, los ingenieros deben revisar el sistema completo en lugar de evaluar el motor de forma aislada.
Esta lista de verificación ayuda a prevenir un problema de ingeniería común: seleccionar un motor que cumpla con el requisito de par nominal pero que no cumpla con los requisitos mecánicos, térmicos o de control reales de la máquina terminada.
Un servomotor estándar normalmente viene como un paquete mecánico completo con carcasa, cojinetes y, a menudo, un dispositivo de retroalimentación integrado. Un motor de torsión sin marco proporciona componentes de rotor y estator separados para que el fabricante de la máquina pueda diseñar la carcasa circundante, la disposición de los cojinetes y el sistema de retroalimentación.
La mayoría de las aplicaciones de precisión requieren retroalimentación para el control de circuito cerrado, aunque el sensor exacto depende de la aplicación. Debido a que el codificador no está inherentemente fijado al paquete del motor, los ingenieros pueden seleccionar la retroalimentación según los requisitos de precisión, resolución, ambientales y de comunicación.
Sí. La transmisión directa es una de las principales razones por las que los ingenieros eligen esta arquitectura. El motor se puede integrar directamente con la carga giratoria, evitando componentes de transmisión mecánica como cajas de cambios, correas y acoplamientos cuando la aplicación lo permita.
La refrigeración es fundamental cuando el motor funciona continuamente con un par elevado. La solución requerida depende del ciclo de trabajo, las dimensiones del motor, las condiciones ambientales, la estructura de instalación y la temperatura permitida del devanado. A menudo se considera la refrigeración líquida para aplicaciones exigentes de servicio continuo.
Sí. SEA MOTION describe el soporte para configuraciones de motores personalizadas, incluidos cambios dimensionales, adaptaciones de devanados, modificaciones del diámetro interno e integración relacionada con la retroalimentación para aplicaciones OEM.
Se adaptan bien a muchos diseños de juntas robóticas porque el rotor y el estator se pueden incorporar directamente a la estructura de la junta. Esto puede ayudar a reducir el tamaño del paquete y al mismo tiempo proporcionar una transmisión de par directa y una integración flexible del codificador.
Los ingenieros deben considerar la eliminación de calor, los materiales de los cojinetes, la lubricación, el tendido de cables, la limpieza de la superficie, la generación de partículas y la compatibilidad del conjunto completo con el entorno de la sala limpia. Los sistemas de refrigeración también deberían diseñarse para evitar la introducción de partículas no deseadas o contaminación.
En aplicaciones adecuadas, sí. Un motor sin marco de transmisión directa puede eliminar la caja de cambios y los componentes de transmisión asociados. Sin embargo, el motor debe proporcionar suficiente par continuo y máximo a la velocidad requerida, y la estructura y los cojinetes de la máquina deben estar diseñados para soportar la carga resultante.
Un motor de torsión sin marco proporciona una forma diferente de abordar el diseño de sistemas de movimiento. En lugar de tratar el motor como un componente autónomo, permite que el motor se convierta en parte de la arquitectura mecánica de la máquina.
Al combinar un rotor y un estator separados con un sistema de rodamientos, codificador, accionamiento, solución de refrigeración y diseño estructural adecuados, los ingenieros pueden crear sistemas compactos de accionamiento directo con alta densidad de par, bajo juego relacionado con la transmisión, movimiento suave y un sólido rendimiento de control.
La consideración más importante es la ingeniería a nivel de sistema. El par, la velocidad, la inercia, el comportamiento térmico, la resolución de la retroalimentación, la rigidez mecánica, la alineación, el rendimiento de los rodamientos y la compatibilidad de la transmisión deben evaluarse todos juntos.
Para los fabricantes de equipos originales y fabricantes de equipos que desarrollan juntas robóticas, etapas giratorias de precisión, máquinas herramienta, equipos semiconductores, dispositivos médicos y sistemas de automatización avanzados, la arquitectura de motor adecuada puede tener un efecto significativo en el tamaño, el rendimiento, la confiabilidad y la capacidad de mantenimiento a largo plazo de la máquina final.
MOVIMIENTO DEL MARproporciona soluciones de motores de torsión sin marco con personalización y soporte de ingeniería para aplicaciones exigentes de control de movimiento. Si está desarrollando una nueva plataforma de movimiento de precisión o necesita un motor que se ajuste a una envoltura mecánica específica,contáctanospara analizar sus requisitos de torque, velocidad, dimensiones, retroalimentación, enfriamiento e integración.