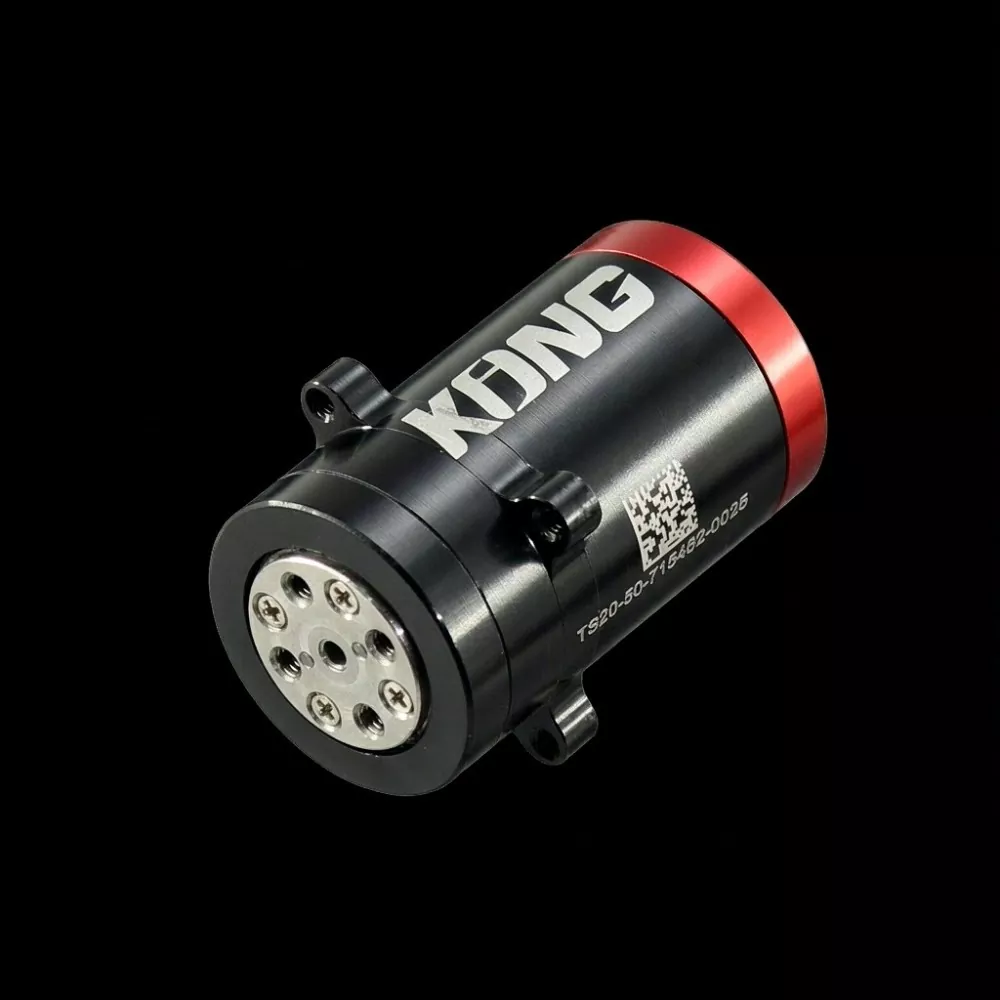
A medida que las manos robóticas se vuelven cada vez más capaces de realizar manipulaciones delicadas y movimientos similares a los humanos, seleccionar el actuador articular adecuado es esencial para lograr un movimiento preciso y una retroalimentación de fuerza confiable.MOVIMIENTO DEL MARproporciona soluciones avanzadas de control de movimiento, incluido elMódulo de articulación de mano diestra, diseñado para satisfacer los exigentes requisitos de manos robóticas compactas, pinzas con varios dedos y sistemas robóticos inteligentes. Su serie TS20 integra un motor, un reductor, codificadores duales y un servoaccionamiento interno en una estructura excepcionalmente compacta, lo que ayuda a los ingenieros a simplificar la integración del sistema al tiempo que mejora la precisión del movimiento y la flexibilidad del control.
Un módulo de articulación de mano diestra es un actuador integrado compacto que permite que los dedos robóticos y las articulaciones mecánicas realicen movimientos precisos y coordinados. Este artículo explora sus principios operativos, especificaciones técnicas esenciales, ventajas de rendimiento, escenarios de aplicación y consideraciones de selección. Utilizando la serie TS20 de SEA MOTION como ejemplo, se explica cómo un módulo de articulación integrado de 20 mm de diámetro combina retroalimentación de alta resolución, bajo juego, control de impedancia y comunicación RS485 de alta velocidad para admitir manipulación robótica avanzada.
1. ¿Qué es un módulo de articulación de mano diestra?
2. ¿Cómo funciona un módulo de articulación de mano diestra?
3. Especificaciones técnicas clave y comparación de rendimiento
4. ¿Cuáles son las principales ventajas del diseño?
5. ¿Por qué es importante el control de impedancia para las manos robóticas?
6. Principales aplicaciones de la robótica y la automatización
7. Cómo elegir el módulo de articulación de mano diestro adecuado
8. Consideraciones de instalación y mantenimiento
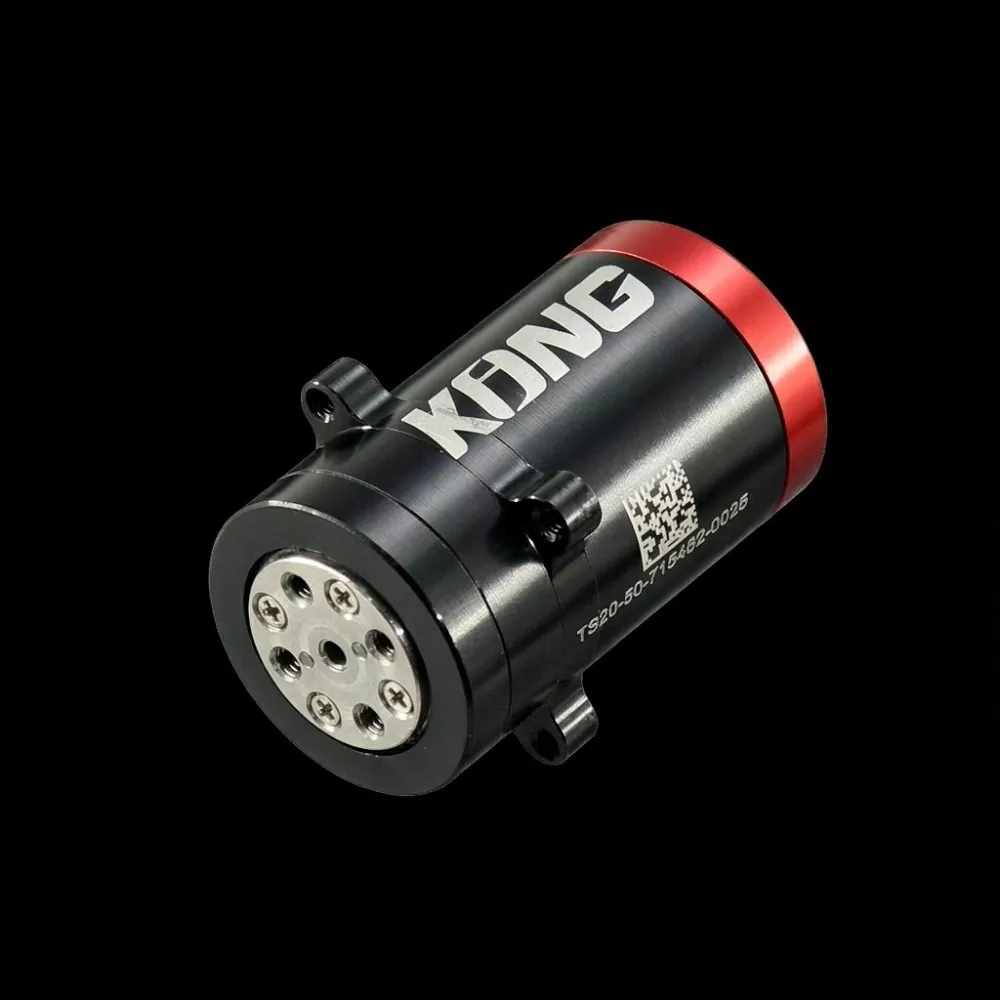
A Módulo de articulación de mano diestraes un componente de control de movimiento integrado diseñado específicamente para accionar las articulaciones de dedos robóticos y otros mecanismos robóticos compactos. A diferencia de los motores convencionales que requieren cajas de engranajes, codificadores y componentes electrónicos de accionamiento externos separados, un módulo de unión integrado combina estos componentes esenciales en un conjunto compacto.
Esta integración es particularmente importante en manos robóticas porque el espacio de instalación disponible es extremadamente limitado. Cada dedo puede contener múltiples articulaciones controladas de forma independiente, y el sistema general debe equilibrar dimensiones compactas, peso reducido, par suficiente y retroalimentación precisa.
La serie SEA MOTION TS20 aborda estos requisitos a través de varias tecnologías integradas:
Al integrar estos componentes, el módulo simplifica el diseño del sistema mecánico y eléctrico al tiempo que proporciona las capacidades de retroalimentación necesarias para una manipulación robótica precisa.
El principio de funcionamiento de un módulo de articulación manual diestra implica la operación coordinada del motor, la transmisión mecánica, la retroalimentación del codificador y el control de circuito cerrado.
Cuando el controlador principal envía un comando de movimiento, la unidad integrada procesa la posición objetivo, la velocidad, la rigidez, la amortiguación y el par de avance. Luego, el motor genera un movimiento de rotación, que pasa a través del reductor de precisión para impulsar la articulación robótica conectada.
Mientras tanto, el sistema codificador mide continuamente el estado de movimiento. Esta retroalimentación permite al controlador comparar el rendimiento real con el movimiento ordenado y ajustar la salida del motor en consecuencia.
El TS20 utiliza una arquitectura de codificador dual, con retroalimentación disponible desde extremos opuestos del tren de engranajes. Esta disposición ayuda al sistema de control a observar el movimiento del lado de salida en lugar de depender exclusivamente de las mediciones del lado del motor.
Su proceso de control se puede resumir en:
Esta arquitectura integrada ayuda a las manos robóticas a lograr movimientos coordinados e interacción controlada con objetos de diferentes tamaños, formas y propiedades mecánicas.
Las especificaciones técnicas influyen directamente en si un actuador articular puede cumplir los requisitos mecánicos y de control de una mano robótica. El SEA MOTION TS20 está disponible en dos configuraciones: TS20-50 y TS20-100. Ambos modelos comparten la misma envolvente mecánica pero ofrecen diferentes características de par y velocidad.
| Parámetro técnico | TS20-50 | TS20-100 |
|---|---|---|
| Relación de engranajes | 50:1 | 100:1 |
| Par nominal | 0,7 N·m | 1,5 N·m |
| Par máximo | 2 N·m | 4 N·m |
| Duración del par máximo | 300 ms | 300 ms |
| Velocidad máxima sin carga | 31,4 rad/s | 15,7 rad/s |
| Reacción | Por debajo de 20 segundos de arco | Por debajo de 20 segundos de arco |
| Codificador | Doble de 24 bits | Doble de 24 bits |
| Dimensiones | Ø20×35mm | Ø20×35mm |
| Orificio hueco | Ø1,7mm | Ø1,7mm |
| Peso | 35 gramos | 35 gramos |
| Tensión nominal | 24 VCC | 24 VCC |
| Comunicación | RS485 | RS485 |
| Conducible hacia atrás | Sí | Sí |
Además del rendimiento mecánico, el TS20 incorpora una interfaz avanzada de comunicación y control:
Estas especificaciones hacen que el módulo sea adecuado para aplicaciones que requieren integración mecánica compacta, retroalimentación de alta resolución y control de movimiento sensible.
Elegir un módulo de articulación manual diestro adecuado implica algo más que comparar el par nominal y la velocidad del motor. Las dimensiones mecánicas, la arquitectura de retroalimentación, la flexibilidad del control y la complejidad de la integración también influyen en el rendimiento general del sistema robótico.
El TS20 cuenta con una carcasa cilíndrica que mide sólo Ø20 mm de diámetro y 35 mm de longitud, con un peso total de 35 g. Este factor de forma compacto permite a los ingenieros instalar actuadores dentro de espacios limitados para las articulaciones de los dedos sin aumentar significativamente la masa total de la mano robótica.
Dos codificadores independientes de 24 bits proporcionan información detallada del movimiento. Combinada con una medición del lado de salida y una reacción inferior a 20 segundos de arco, esta arquitectura admite un monitoreo preciso de la posición y un control mejorado de pequeños movimientos articulares.
Las configuraciones 50:1 y 100:1 comparten la misma carcasa y brida de montaje de Ø24 mm. Por lo tanto, los ingenieros pueden evaluar diferentes requisitos de par y velocidad sin rediseñar la estructura de montaje mecánico principal.
El controlador de control integrado orientado al campo elimina la necesidad de un controlador de motor externo independiente. El módulo opera con un suministro de 24 VCC y una conexión de comunicación RS485, lo que reduce la cantidad de componentes necesarios para la integración del sistema.
La capacidad de conducción hacia atrás permite que el eje de salida responda a fuerzas externas en lugar de comportarse como una transmisión rígida y bloqueada. Esta característica es particularmente valiosa cuando un dedo robótico hace contacto inesperado con un objeto o necesita ajustar su fuerza de agarre.
El orificio hueco de Ø1,7 mm crea una ruta de recorrido específica a través del eje de la articulación. Puede acomodar un tendón o un cable de señal, lo que ayuda a los ingenieros a organizar el cableado interno y los elementos de transmisión mecánica dentro de conjuntos robóticos compactos.
Las manos robóticas a menudo deben realizar tareas que implican interacción física, como sostener objetos frágiles, manipular herramientas y mantener un contacto estable con superficies irregulares. El control de posición por sí solo puede no proporcionar suficiente flexibilidad para estas operaciones.
El control de impedancia permite que una articulación robótica regule su respuesta a errores de posición y fuerzas externas. El TS20 admite un modelo de control de impedancia integrado expresado como:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Dónde:
Al ajustar la rigidez y la amortiguación, los ingenieros pueden configurar diferentes características de respuesta mecánica para diferentes tareas.
Por ejemplo, un dedo robótico puede utilizar una respuesta relativamente dócil cuando entra en contacto inicialmente con un objeto y aumentar la rigidez cuando se requiere una mayor estabilidad posicional. Establecer Kp en cero permite el comportamiento de la fuente de torsión, lo que puede ser útil para aplicaciones de dedos controladas por fuerza.
Esta flexibilidad hace que el control de impedancia sea una capacidad importante para manos robóticas avanzadas que necesitan equilibrar la precisión del movimiento con la interacción física.
La combinación de dimensiones compactas, electrónica integrada y control flexible hace que un módulo de articulación manual diestro sea útil en varias aplicaciones de movimiento de precisión.
Cada dedo robótico puede requerir múltiples articulaciones controladas de forma independiente. Los actuadores compactos ayudan a los diseñadores a distribuir las unidades de accionamiento necesarias en toda la estructura de los dedos manteniendo al mismo tiempo un peso y una envoltura mecánica adecuados.
Los pequeños robots humanoides requieren articulaciones livianas y receptivas para soportar el movimiento natural y la manipulación de objetos. Los módulos de articulación integrados pueden simplificar el diseño de manos y otros mecanismos articulados compactos.
Las pinzas industriales y de investigación a menudo necesitan manipular objetos con diferentes dimensiones y propiedades superficiales. La rigidez ajustable, el control de torsión y la retroalimentación del codificador ayudan a respaldar estrategias de agarre más adaptables.
Los brazos robóticos compactos utilizados en laboratorios, entornos educativos e instalaciones de investigación se benefician de actuadores integrados que reducen la complejidad del cableado y simplifican el ensamblaje mecánico.
En los sistemas de posicionamiento especializados y los conjuntos de microservos aeroespaciales, el espacio de instalación limitado y los estrictos requisitos de masa hacen que los componentes compactos de control de movimiento sean particularmente valiosos. La idoneidad real depende de los requisitos medioambientales, de seguridad y de validación del rendimiento de la aplicación.
Seleccionar un módulo de articulación adecuado requiere una evaluación integral de la estructura mecánica, los requisitos de movimiento, la arquitectura de control y el entorno operativo.
Considere los siguientes factores antes de tomar una decisión de compra:
La relación de transmisión es una de las consideraciones más importantes al elegir una configuración TS20.
Ambas configuraciones comparten las mismas dimensiones mecánicas y la misma interfaz de montaje, lo que permite a los ingenieros comparar su rendimiento durante la creación de prototipos sin cambiar el diseño mecánico básico.
La instalación correcta es esencial para mantener la precisión mecánica y la confiabilidad operativa de un módulo de unión de precisión.
Al instalar SEA MOTION TS20, los ingenieros deben prestar especial atención a los siguientes detalles:
El TS20 también incorpora funciones de protección que cubren sobrecorriente, sobretensión, subtensión, sobretensión transitoria, sobretemperatura del FET, sobretemperatura del motor y errores del codificador. Los ingenieros deben revisar los procedimientos de manejo de fallas y los límites operativos durante la puesta en servicio del sistema.
Para el transporte, las unidades individuales se empaquetan en bolsas antiestáticas, se protegen con espuma protectora y se colocan en cajas separadas para ayudar a proteger la brida de salida y las conexiones eléctricas.
R: Su función principal es proporcionar movimiento de rotación controlado y retroalimentación para las articulaciones de los dedos robóticas. Permite que las manos robóticas realicen un posicionamiento preciso, un movimiento coordinado de los dedos y una interacción de fuerza ajustable con los objetos.
R: Un módulo de unión integrado combina el motor, el reductor, el sistema codificador y la electrónica de accionamiento en un solo conjunto. Esto reduce los requisitos de componentes y cableado externo al tiempo que proporciona una solución más compacta para mecanismos robóticos con limitaciones de espacio.
R: La principal diferencia es la relación de transmisión. TS20-50 proporciona un par nominal de 0,7 N·m y una velocidad máxima sin carga de 31,4 rad/s, mientras que el TS20-100 proporciona un par nominal de 1,5 N·m y una velocidad máxima sin carga de 15,7 rad/s. Ambos modelos tienen las mismas dimensiones y peso.
R: No. El TS20 integra su controlador de control orientado al campo en el módulo de articulación. Requiere de una fuente de alimentación de 24 VDC y una conexión de comunicación RS485 para su funcionamiento.
R: El TS20 admite comunicación RS485 a 7,5 Mbps y utiliza el protocolo de modo de impedancia MIT, versión 3.4. Sus tramas de comando y respuesta tienen una longitud de 14 bytes e incorporan verificación CRC16-CCITT.
R: Sí. Su estructura compacta de Ø20 mm × 35 mm, su peso de 35 g y sus ID de dispositivo configurables lo hacen adecuado para su integración en manos robóticas con múltiples dedos y sistemas de agarre compactos.
R: Sí. Los conductores de cable se pueden terminar según longitudes especificadas y se pueden agregar conectores en la tapa del extremo para requisitos de producción en volumen.
R: La información del producto enumerada especifica una cantidad mínima de pedido de 5 piezas y un plazo de entrega de aproximadamente 4 semanas. Los compradores deben confirmar el último cronograma de producción y las condiciones de entrega al solicitar una cotización.
R: El precio depende de la relación de transmisión seleccionada, los requisitos de terminación del cable y la cantidad del pedido. Los compradores pueden proporcionar su configuración preferida y la demanda anual estimada a SEA MOTION para obtener una cotización.
El rendimiento de una mano robótica moderna depende en gran medida de la calidad de sus sistemas de retroalimentación y actuación conjunta. Un bien diseñadoMódulo de articulación de mano diestradebe combinar dimensiones compactas, par suficiente, detección precisa, comunicación receptiva y control flexible para satisfacer aplicaciones robóticas cada vez más exigentes.
La serie SEA MOTION TS20 reúne estas capacidades a través de su motor integrado, reductor de precisión, codificadores duales de 24 bits y unidad FOC incorporada. Con dos opciones de relación de transmisión, reacción inferior a 20 segundos de arco, salida accionable hacia atrás y comunicación RS485 de alta velocidad, proporciona a los ingenieros una solución práctica de control de movimiento para manos diestras, pinzas con varios dedos y otros mecanismos robóticos compactos.
A medida que la tecnología robótica continúa avanzando, la selección de un módulo de articulación adecuado seguirá siendo un paso importante para mejorar la precisión de la manipulación, la integración mecánica y el rendimiento general del sistema.
¿Busca un módulo de articulación manual diestro y confiable para su próximo proyecto robótico?MOVIMIENTO DEL MAR ofrece soluciones integradas de control de movimiento y módulos de unión TS20 configurables para soportar diferentes requisitos de ingeniería y aplicaciones. Ya sea que esté desarrollando una mano robótica humanoide, una pinza de precisión o un brazo robótico compacto, nuestro equipo puede ayudarlo a evaluar las relaciones de transmisión, los requisitos de torsión, las dimensiones de montaje y la compatibilidad de comunicación. Explore los detalles de nuestro producto Módulo de articulación manual diestra hoy ycontáctanospara analizar sus requisitos técnicos, solicitar una muestra u obtener una cotización personalizada.